 首页
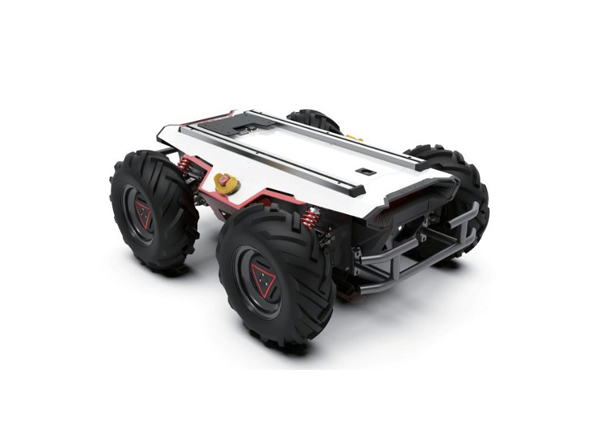
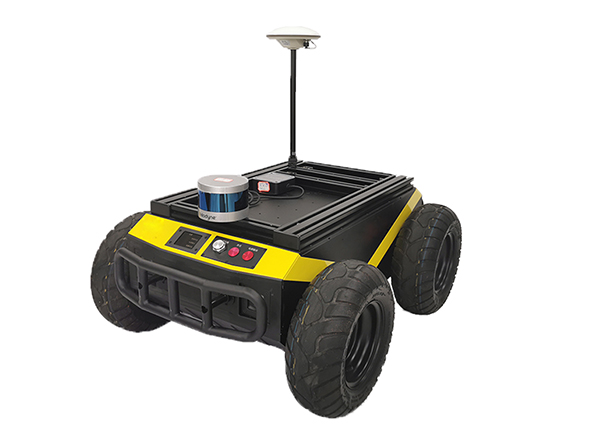
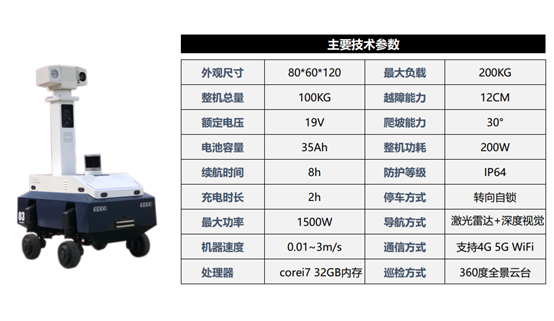
机器人四轮八驱全向底盘以自主规划导航和大数据云服务为技术基础,具备专业数据采集、异常识别、24H巡检能力,通过基于云端的智慧管理系统,实现智能部署、智能分析、智能展示、智能报警的功能。
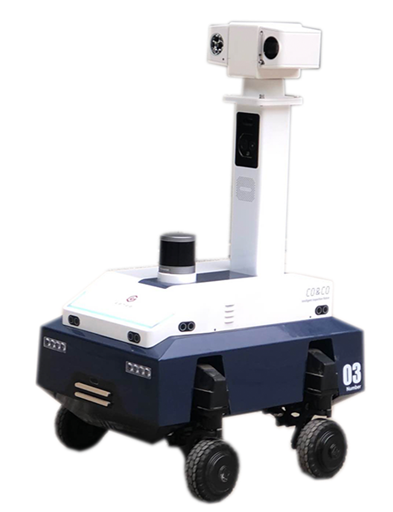
基于L4级自动驾驶技术,实现多传感器配合,进行多方位的自主巡检路径规划。
自研AloT平台,让巡检更智能,从IoT连接、数据处理、数字孪生到应用赋能的功能集成。
四轮八驱全向底盘,让机器人适应更加复杂的地形,使巡检更深入化。
25倍变焦云台,搭载多项AI识别技术,更精准、更安全。
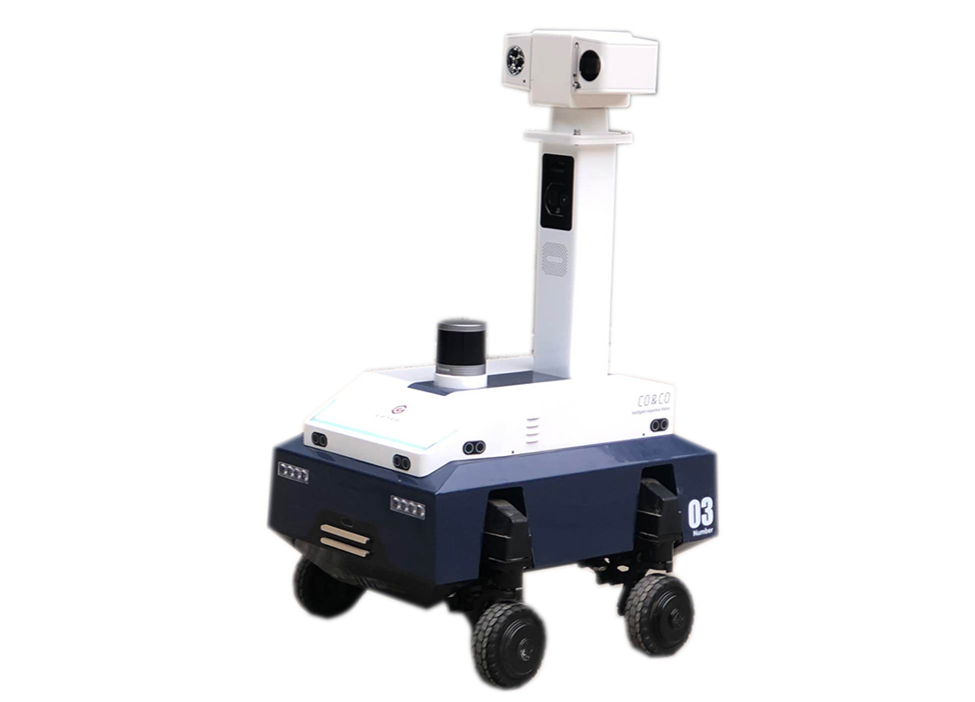
简述:机器人四轮八驱全向底盘以自主规划导航和大数据云服务为技术基础,具备专业数据采集、异常识别、24H巡检能力,通过基于云端的智慧管理系统,实现智能部署、智能分析、智能展示、智能报警的功能。


机器人四轮八驱全向底盘具有完善的后台管理系统及手机APP操作管理软件,可以通过机器人本体进行全方位的现场管理及服务现场管理人员,及时掌握巡逻区域实时场景、现场情况,提供给管理人员预先布控及处置决策。
机器人管理平台具备功能如下:
1、底盘运动控制
可以通过遥控器或者上位机下发指令,控制底盘直行、转弯、原地旋转和侧向横移。

图 机器人运动遥控
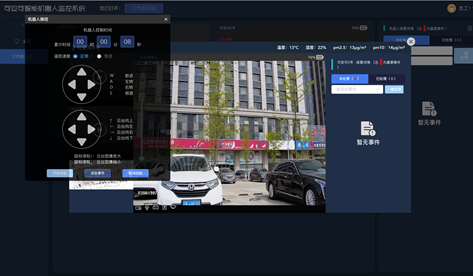
图 机器人上位机控制
2、三维点云地图构建
使用激光雷达和 IMU 构建三维点云地图
3、二维栅格地图构建
可以实时把点云地图转换为栅格地图
4、地图编辑
可以编辑修改栅格地图
5、高精地图制作
使用制图工具绘制高精地图,包括车道线、可行驶区域、禁行区域等
6、定位
获取机器人在地图中的坐标和朝向
7、重定位
在开机或机器人定位丢失的时候,获取定位结果
8、导航
自主导航到给定目标点,并实时显示导航界面;
支持机器人根据时间、任务、巡逻点设定自主导航任务;
支持机器人语音导航播报及特定点介绍设置

图 导航路线、地图规划
9、停障和避障
导航过程中检测障碍物,近处障碍物停下,远处障碍物绕开
10、防跌落
检测前方路面的凹陷和深坑
11、自动回充
检测前方路面的凹陷和深坑
12、机器人状态信息显示
机器人参数如电量、传感器状态、定位状态、导航速度、音量、告警、事件子系统、识别子系统、行走子系统等管理参数的设置;支持机器人平台一键获取机器人运行日志。

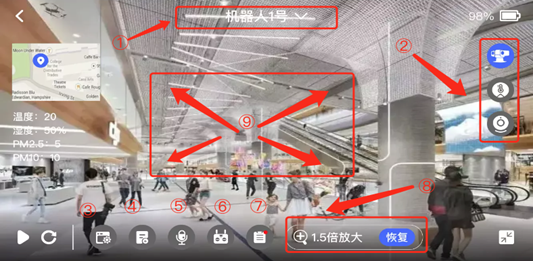
图 总览大屏及手机端应用软件
13、视频监控
机器人拥有水平360度连续旋转,垂直+90度~-90度旋转云台,及深度摄像头和白光视频的监控画面实时回传
支持视频推流及转发,可供多WEB端查阅
支持手机app终端远程查阅
支持根据时间索引及回溯历史视频

图 实现视频监控回传画面
14、智能检测
支持人脸黑白名单抓捕及比对,根据人像搜索查询及人脸运动轨迹,提供给管理者预先布控及处置决策;
支持车牌检查、比对、黑白名单的设置及相关数据查询
支持车辆违停、人员入侵、消防通道占用;
支持热成像抓怕数据查询及回溯,如车辆高温、抽烟、墙体温度异常检测;
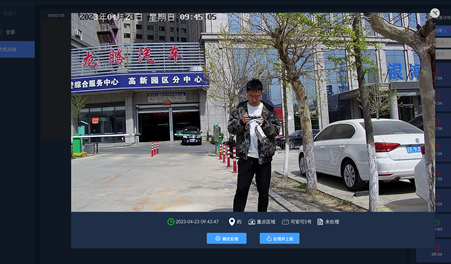
图 人员检测画面
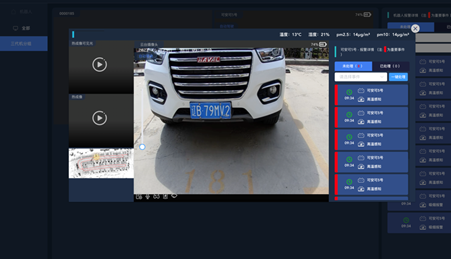
图 车牌检测
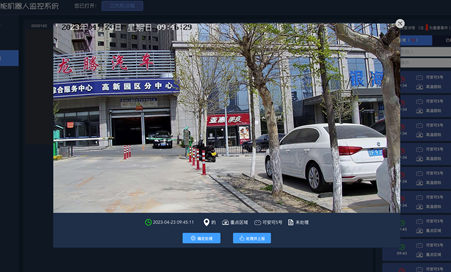
图 违停检测
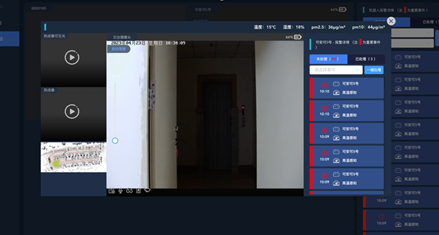
图 消防通道占用检测

图 垃圾检测

图 人员入侵检测

图 环境检测数据
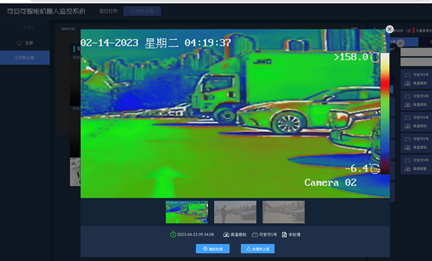
图 摄像机检测
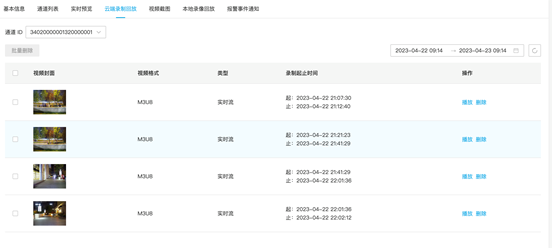
图 历史视频回放
15、远程管理
紧急状况时支持远程喊话及一键呼救应答功能
紧急状态下一键呼救声光报警威慑
巡逻中文明警示播报词条的设置及管理
支持机器人运动远程遥控
支持机器人摄像头云台远程遥控
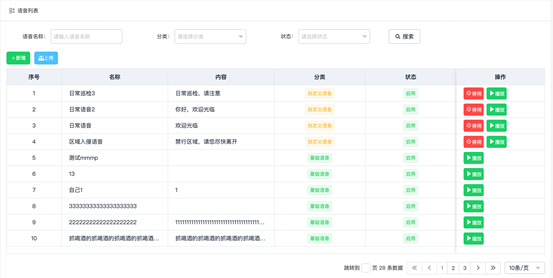
图 音频投放及管理

图 远程喊话对讲
16、警告与故障
机器人运行过程中对发现异常状况会回传后台及弹窗、音频报警提示
机器人运行过程中对自身实时状态的检测,如果有故障异常情况及时通知后台
告警及异常信息手机app终端的远程提示

图 异常时间



中国总部·青岛Email:mail@qdtianju.com
河南分公司·郑州Email:wx@qdtianju.com